

Qwen3.8-27B
默认推荐模型,在两项评测中均取得已发布模型的最高准确率。
模型卡片本地运行 →模型权重详情
Pointer 读出方式
SimpleJev/JevAny-Qwen3.8-27B-LoRA JevAny.
训练与部署 System 1 决策模型。向 JevAny 提供当前状态和候选选项,即可获得选择结果及各选项的概率。
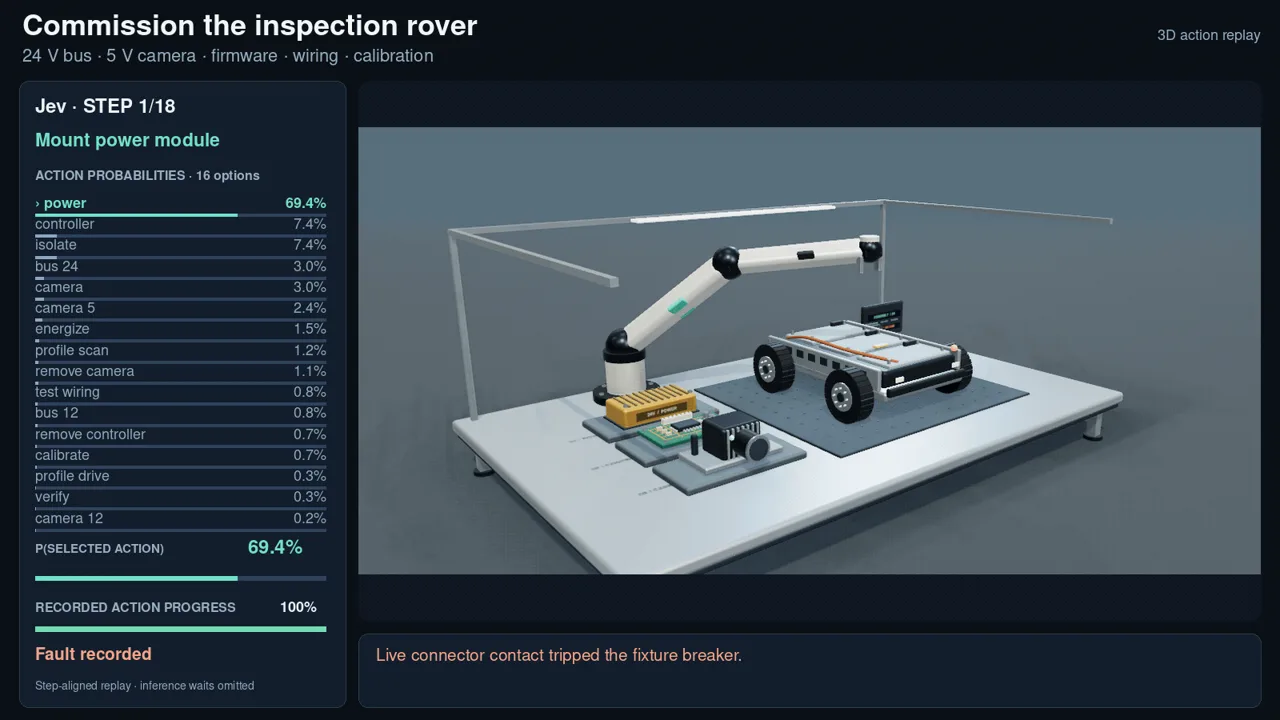 机器人装配 调试巡检机器人,配置 24 V 总线、5 V 相机供电和巡检固件,并完成接线测量与相机校准。操作顺序需满足机械可达性、电源隔离和测试有效性的要求。
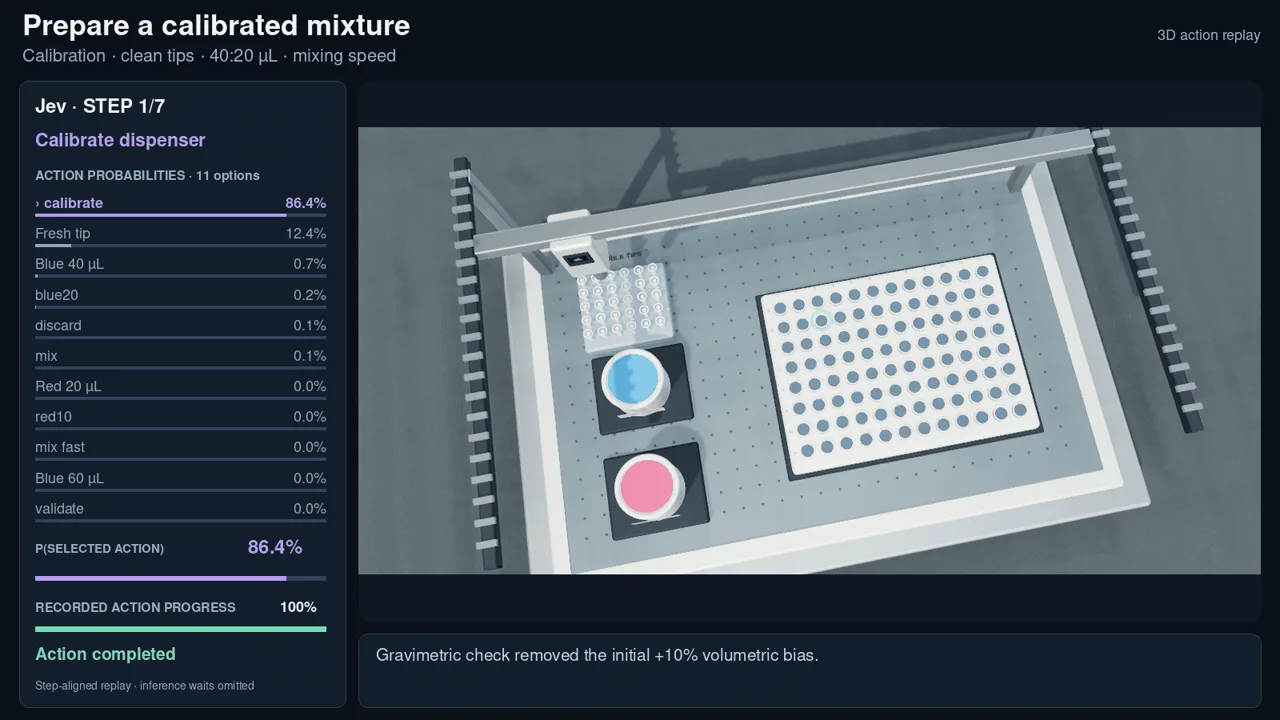 实验室自动化 校准移液器,将 40 µL 蓝色液体和 20 µL 红色液体转移到 B3,混合时避免污染原液。转移后再校准无法修正剂量错误;混合过快会导致液体溢出。
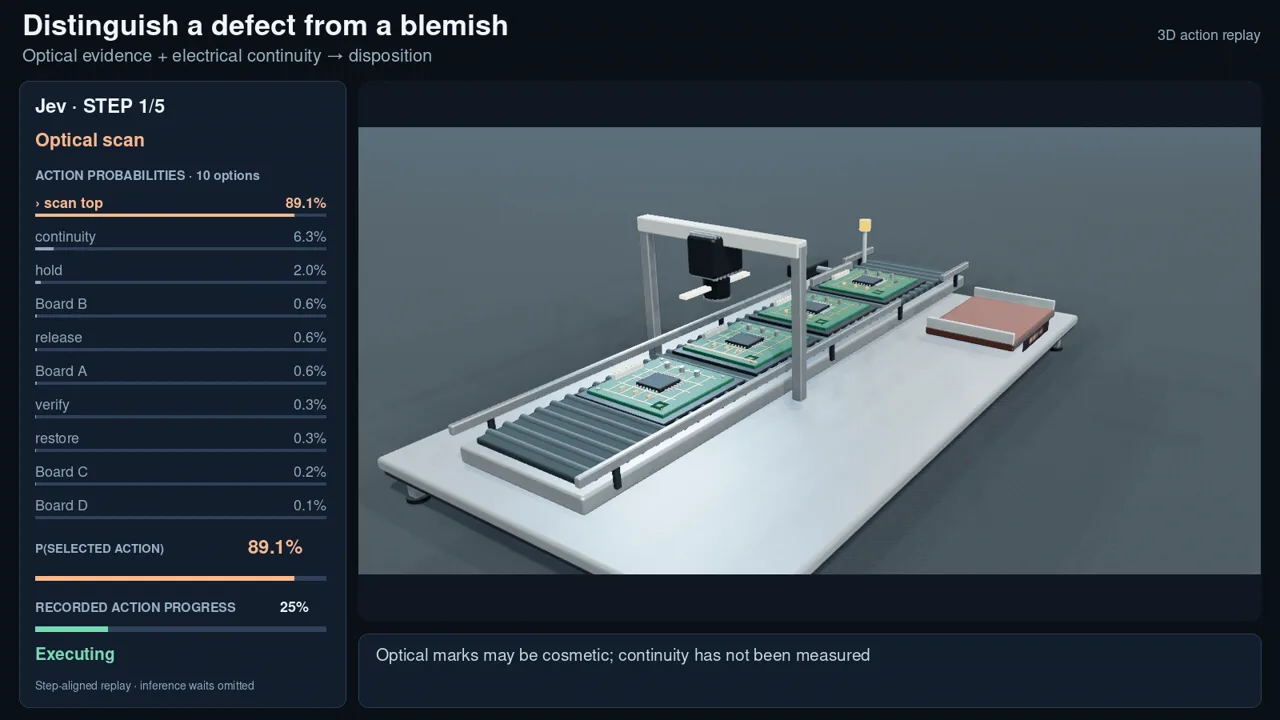 电路板质检 分拣电路板前,区分表面瑕疵与电路断路。结合光学检查和电阻测量正确放行,避免误弃完好的电路板。
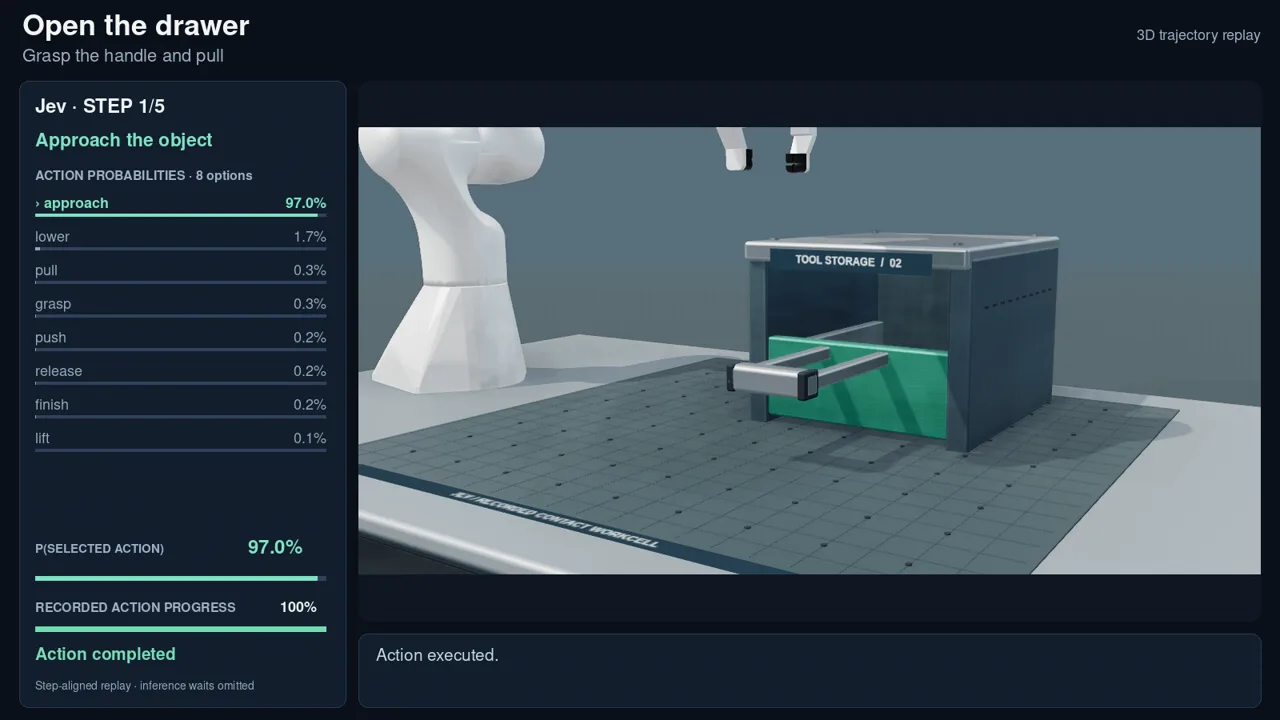 抽屉操作 伸手抓住把手,将抽屉拉开 14.86 cm 后松开。近景展示抽屉的滑动机构。
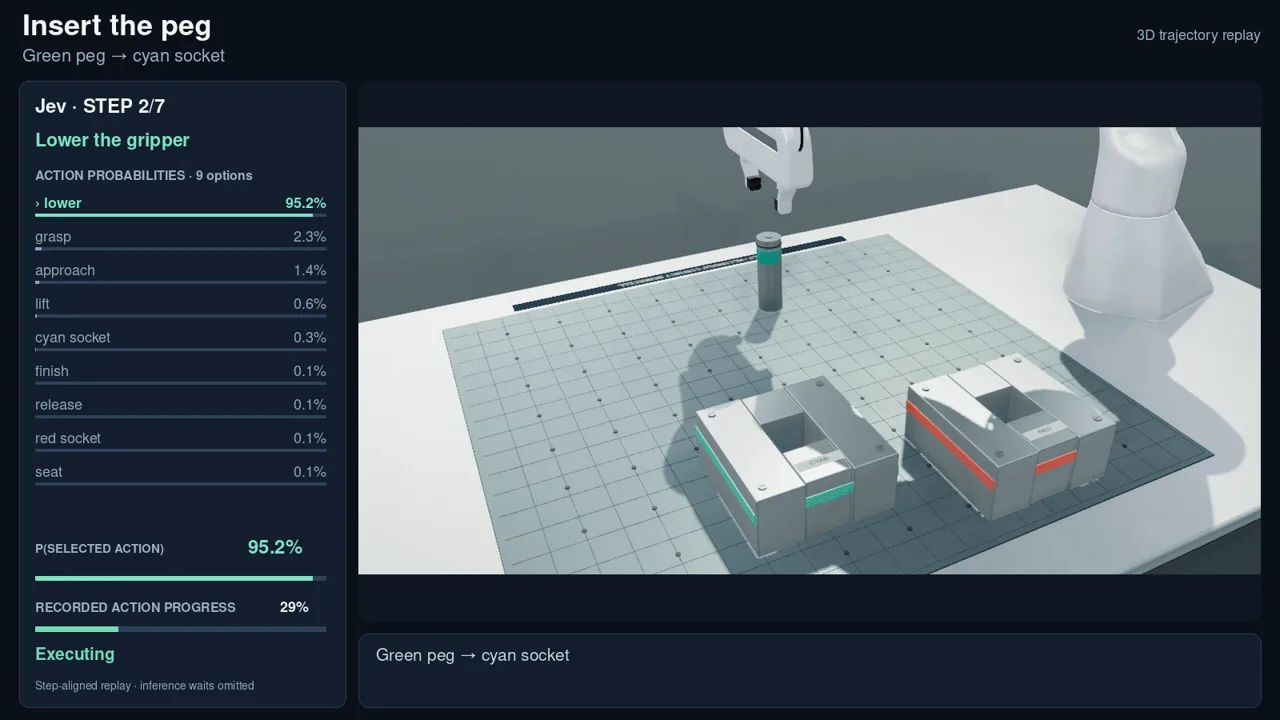 插销入孔 抓住绿色插销,将其移到青色插孔上方,降低并松开,使其落入孔内。
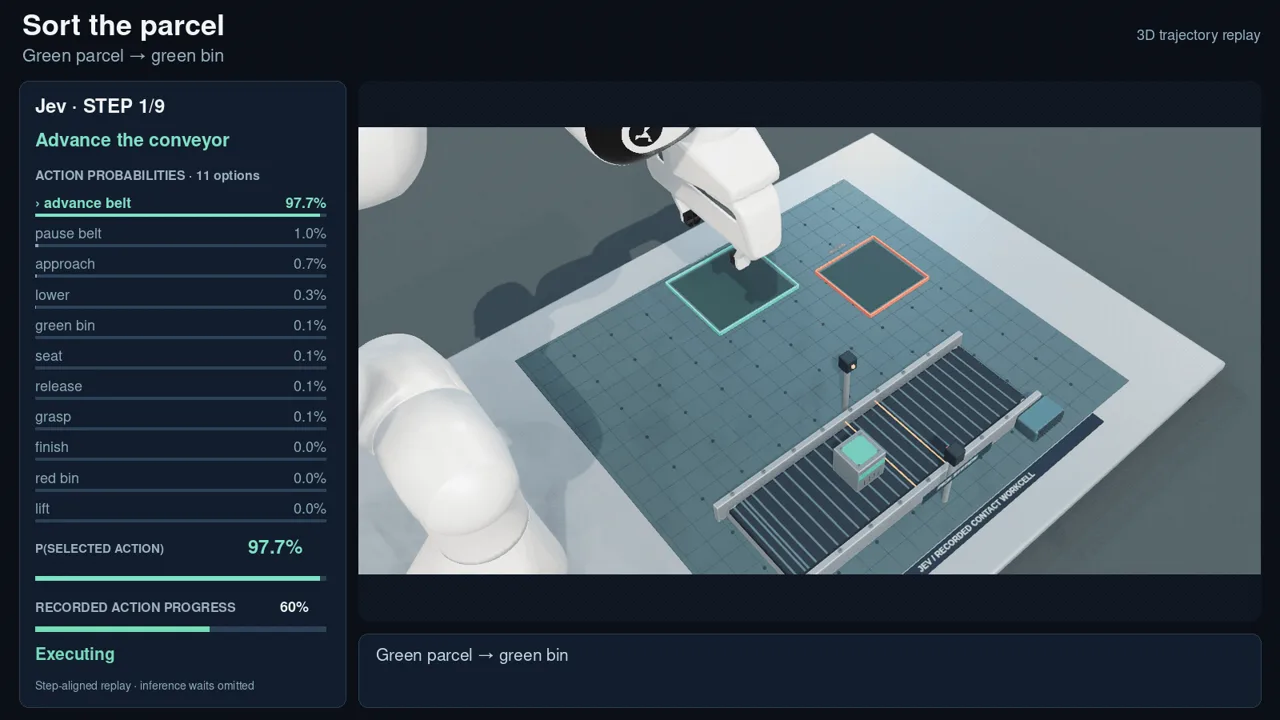 传送带分拣 推进并停止传送带,抓取绿色包裹,将其放入对应的箱子。
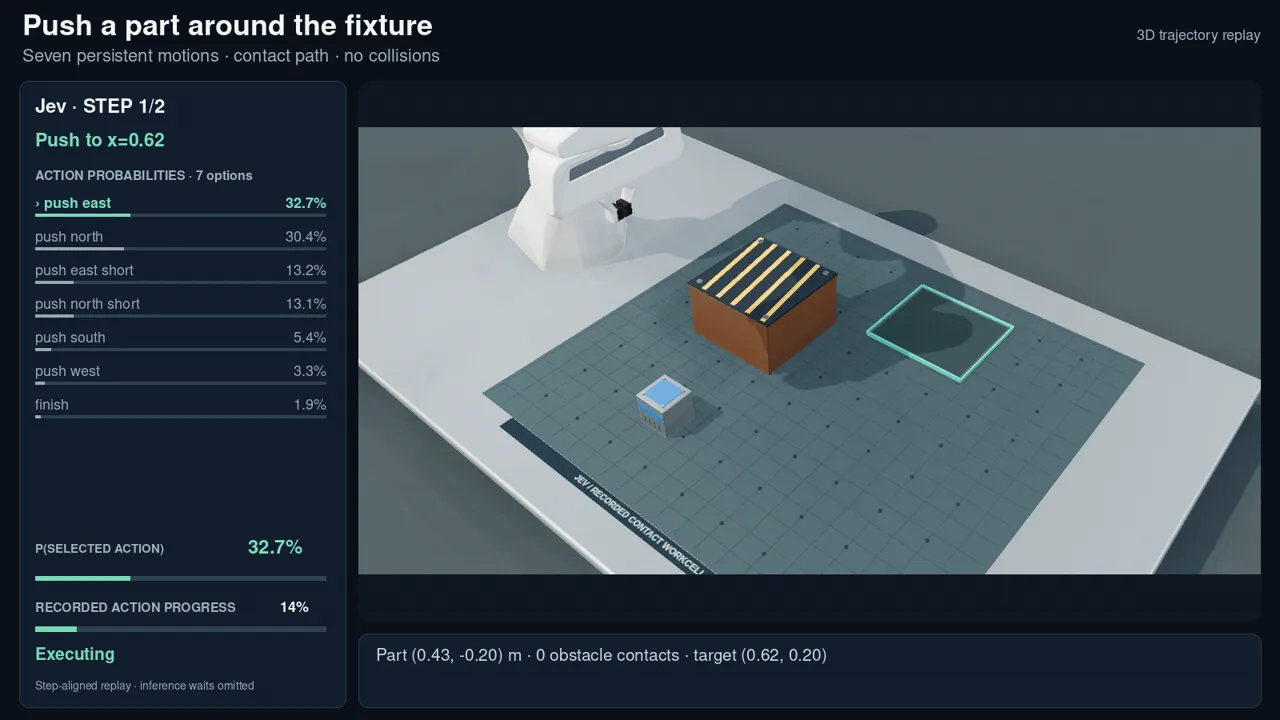 接触式操作 从七种持续运动控制中选择绕过障碍的接触路径。即使零件最终到达目标,触碰障碍仍会计入违规。
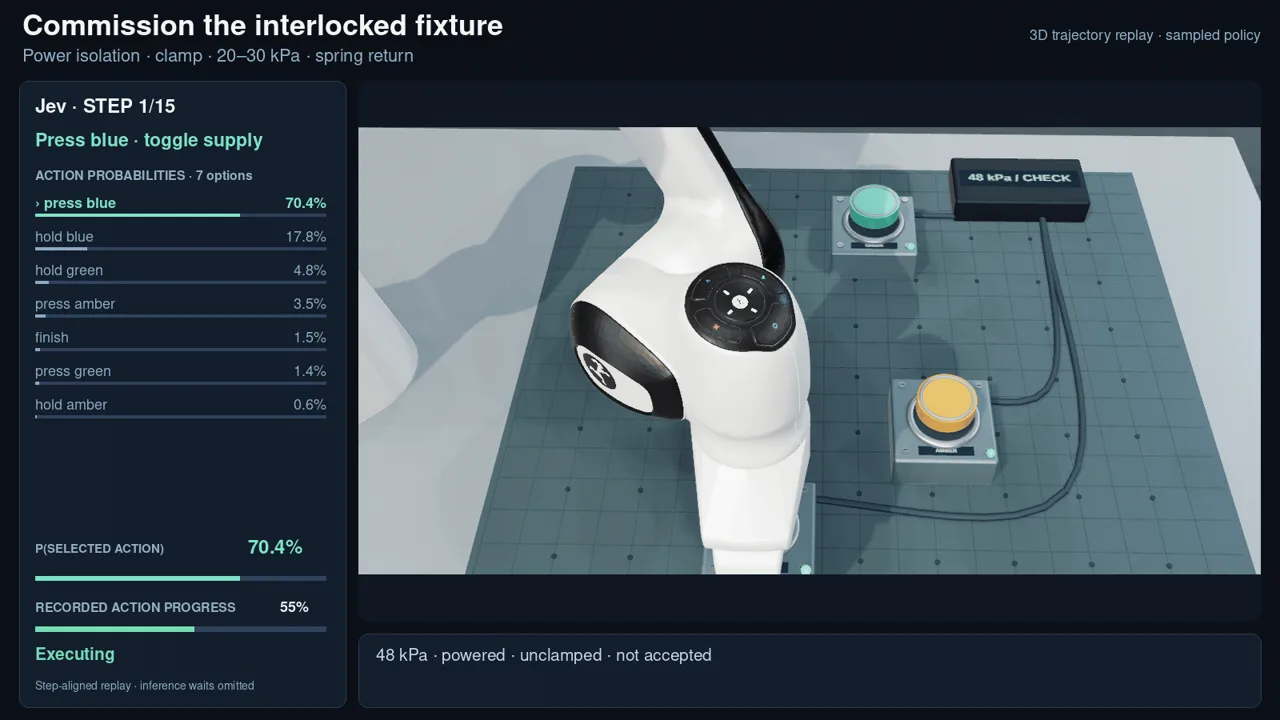 实体控制面板 通过短按和长按实体按钮隔离电源、泄压、夹紧,并在 20–30 kPa 下调试夹具。带载夹紧和超压会引发故障。按钮行程由 Bullet 物理引擎模拟,压力与联锁使用显式状态模型。
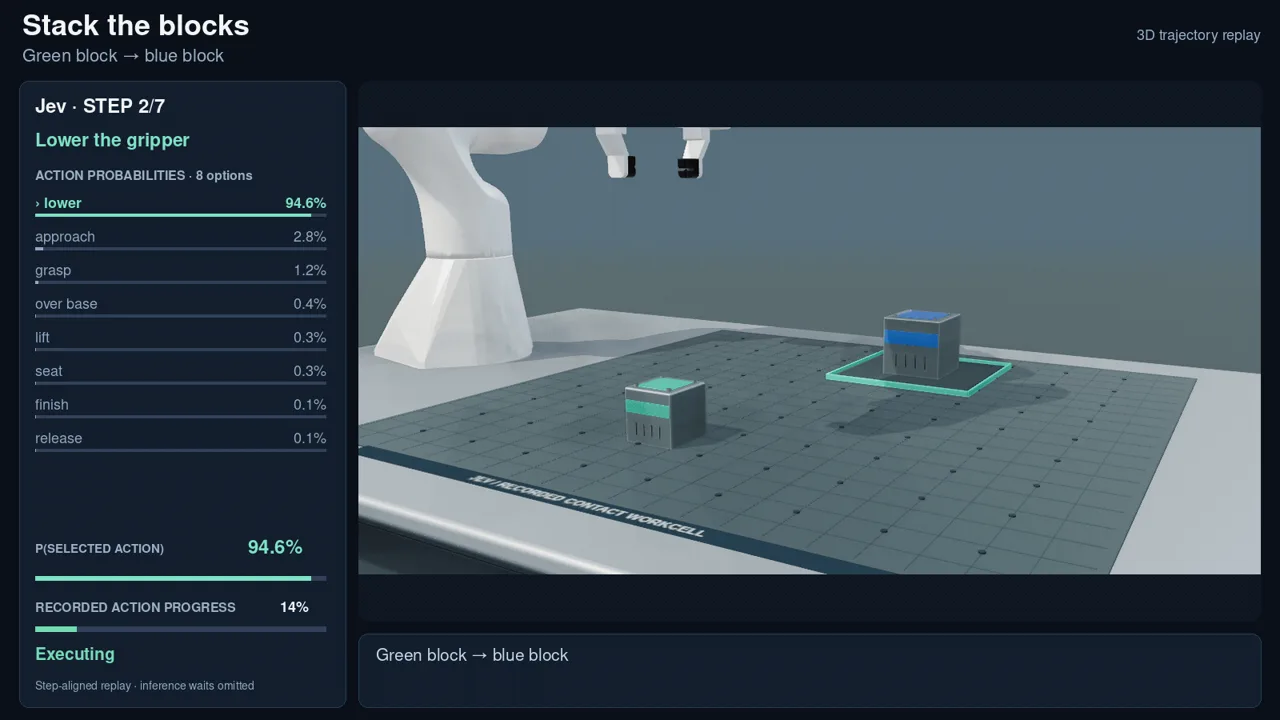 积木堆叠 抓住并抬起绿色积木,将其放在蓝色底座上后松开。侧视图显示接触高度。
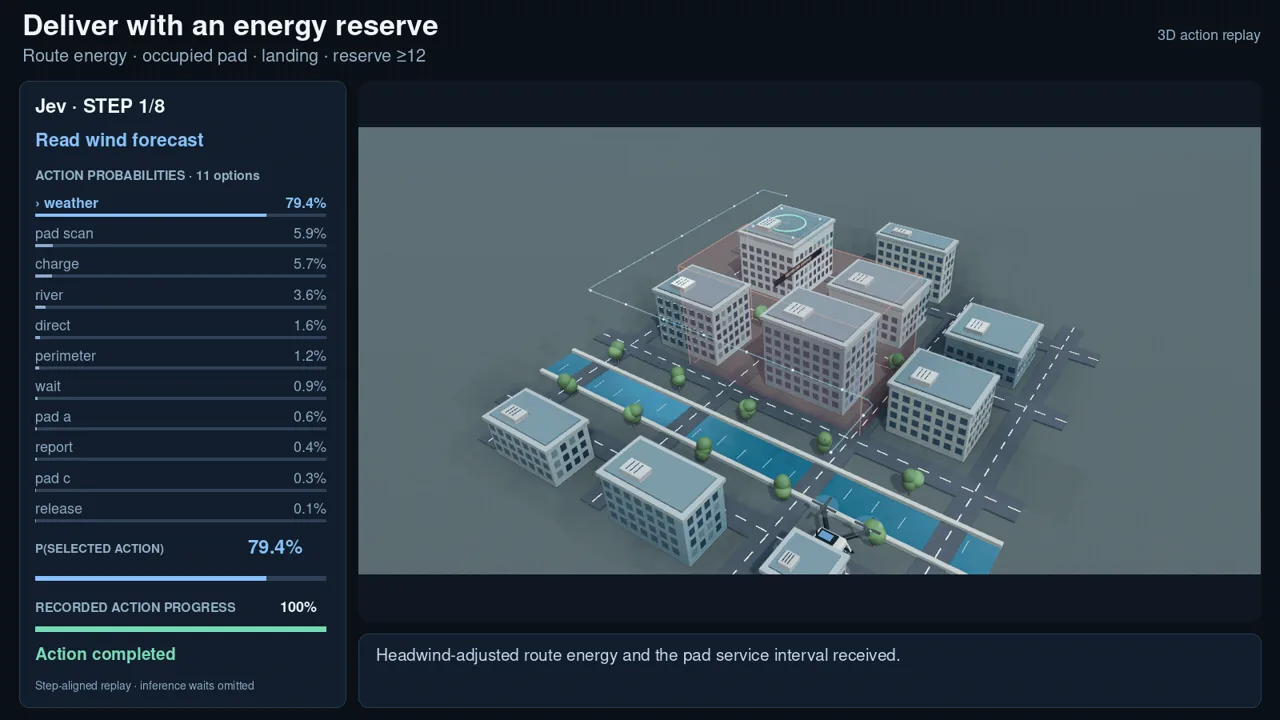 无人机配送 规划航线能耗、停机坪占用、等待和降落,完成配送时至少保留 12 单位能量。等待会消耗能量,降落前释放货物会导致货物丢失。
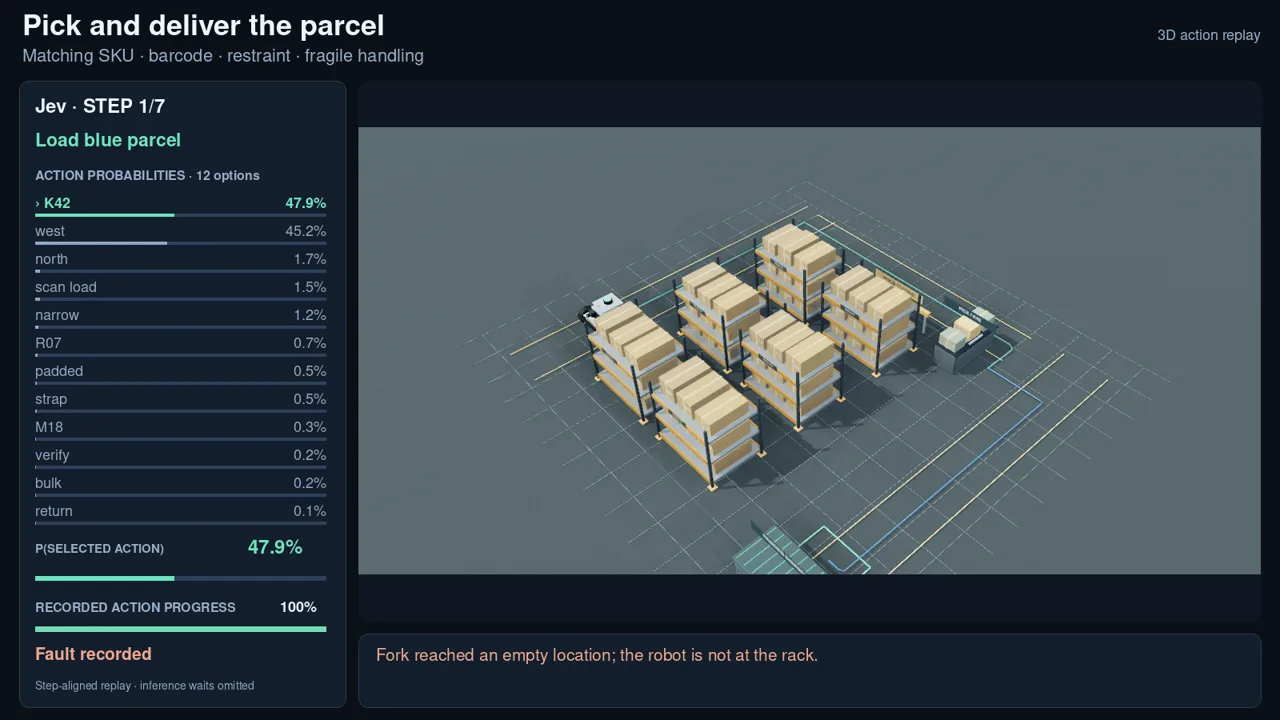 仓库订单履约 导航到货架,装载匹配的 SKU,扫描条形码,固定易碎包裹并使用缓冲包装发货。错货和运输损伤会保留在签收结果中。
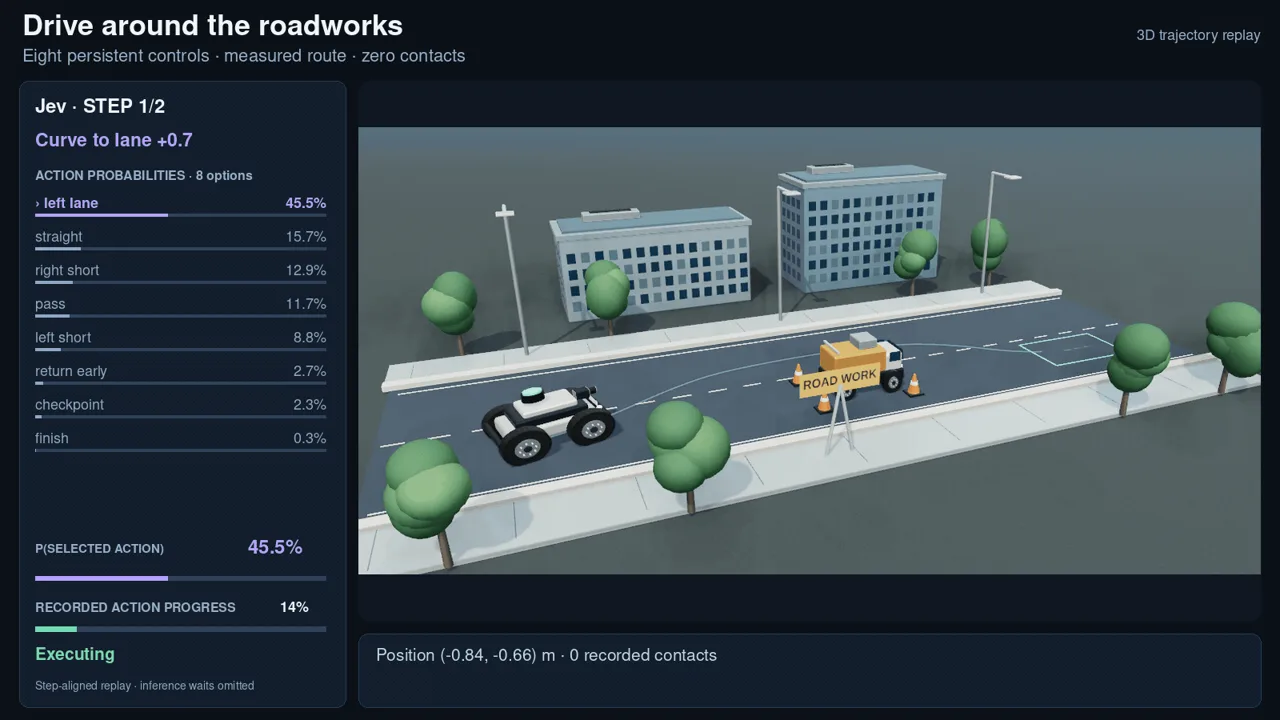 绕行施工路段 根据测得的几何信息,从八种持续控制中选择操作,绕过施工区、返回并停车,全程避免接触障碍。
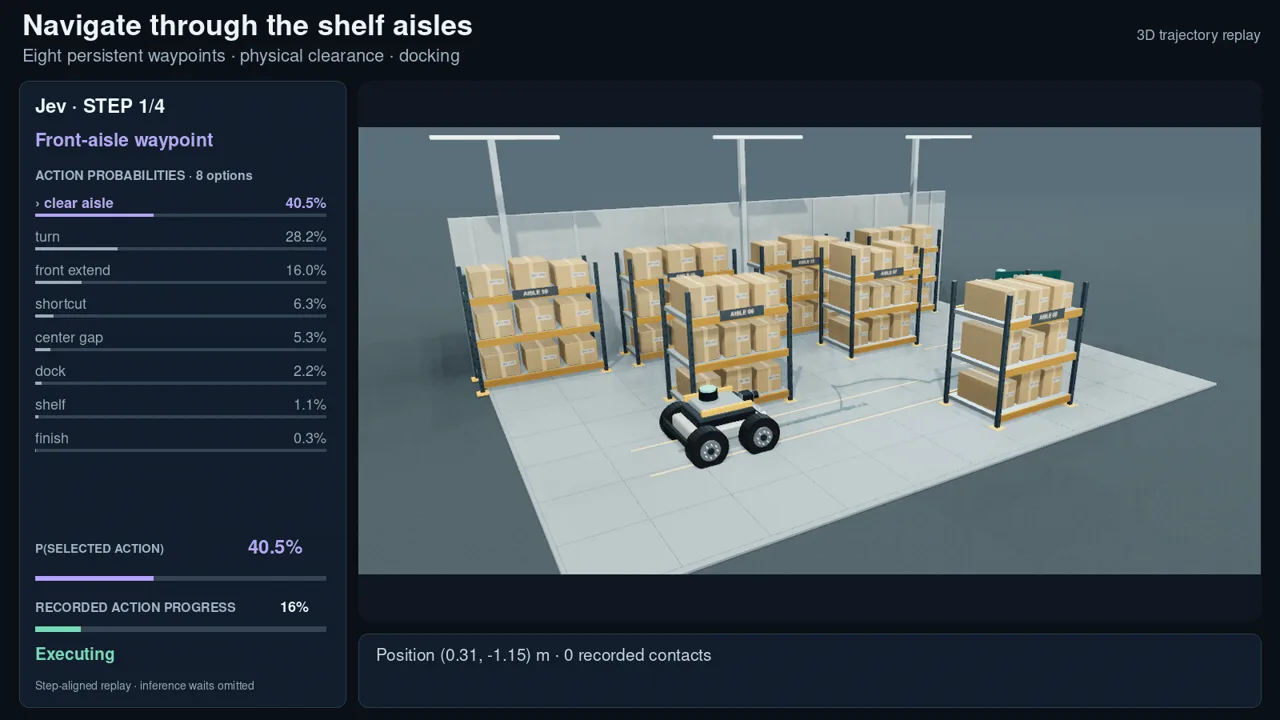 仓库导航 根据当前位置、朝向和货架几何信息,从八个路径点中选择。Husky 机器人需无碰撞地到达停靠点,候选点名称不会透露安全路径。
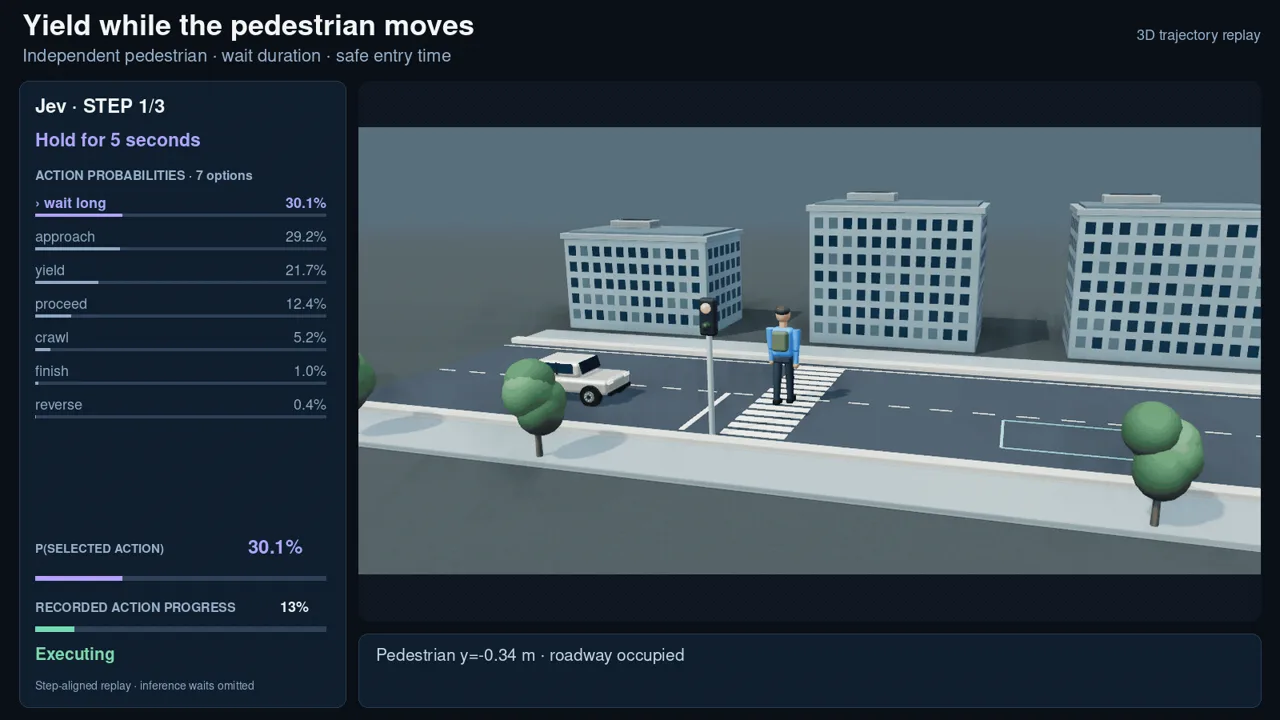 礼让行人 行人随模拟时间独立移动。选择等待位置与时长;在人行横道被占用时驶入,即使行人随后离开,仍算违规。
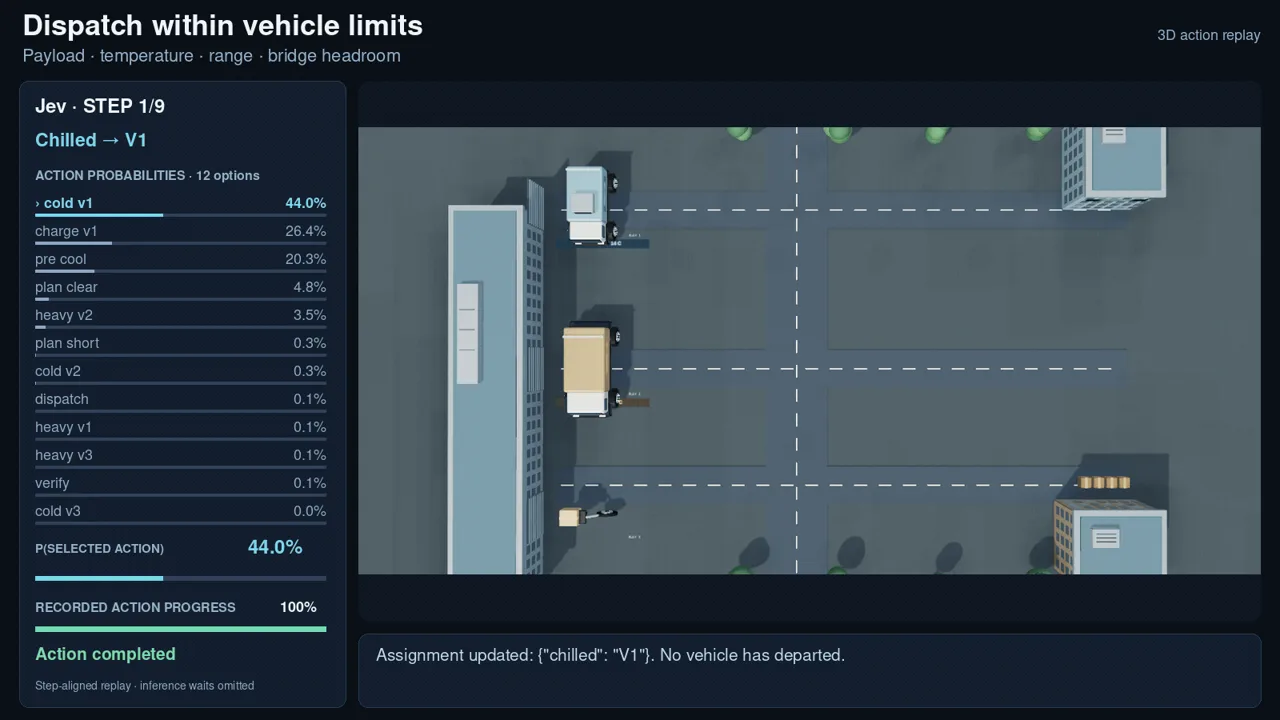 车队调度 统筹载重、冷链温度、续航预算和桥梁净空。重复派车会消耗资源,仅选对车辆还不足以完成两次配送。
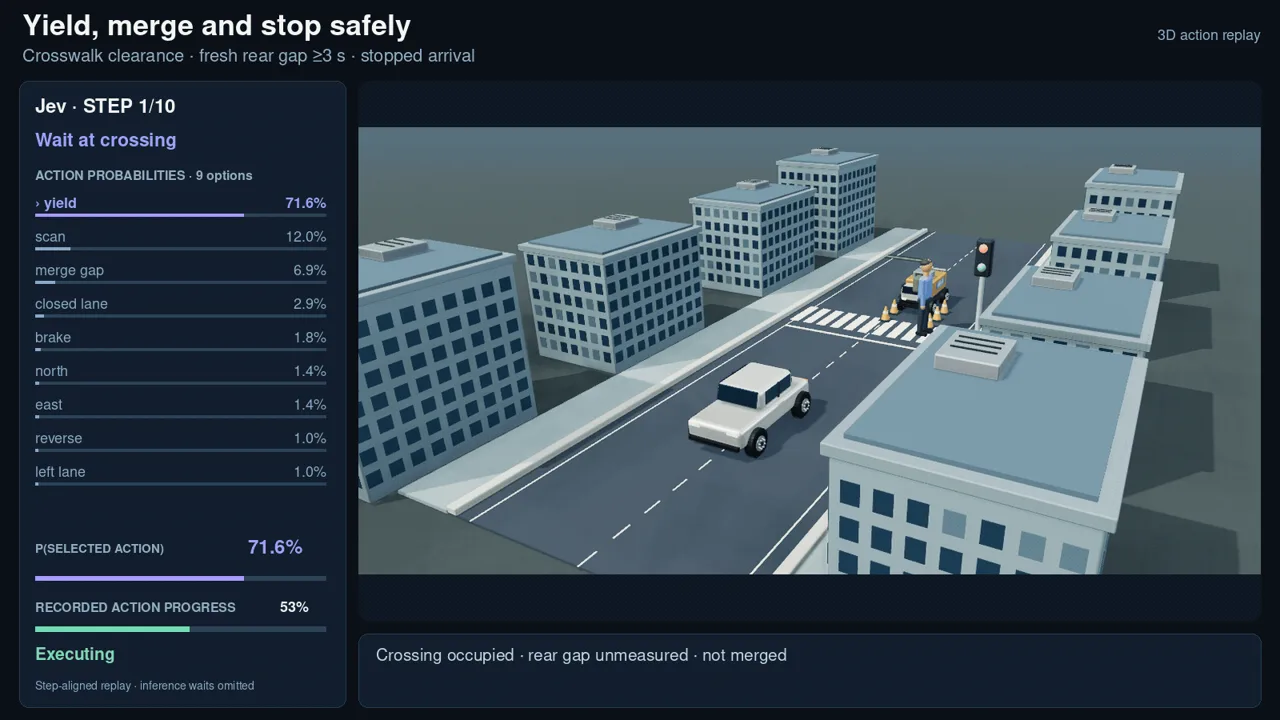 城市道路驾驶 分别观察人行横道是否畅通与后方车道间隙。根据最新间隙测量安全并线,到达北侧出口并停车。
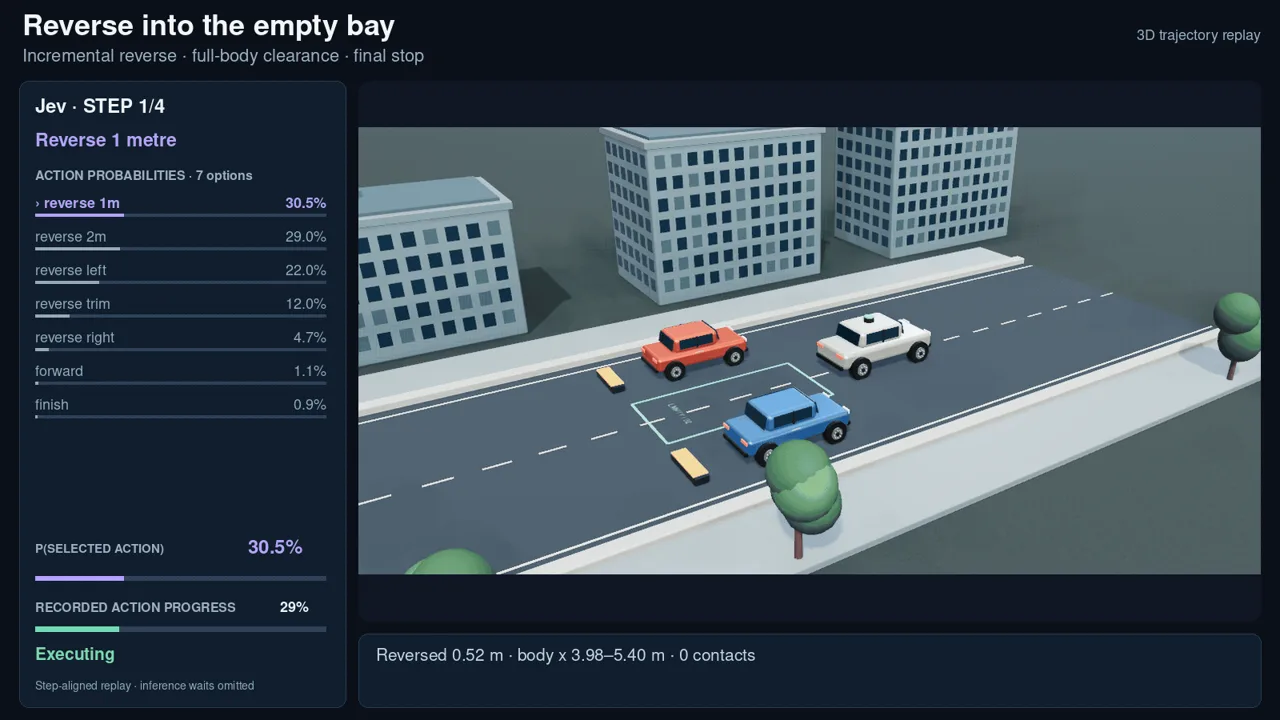 倒车入库 根据测得的车位和车辆边界,小步前进或倒车。整辆车都需停入两侧车辆之间,不能只有参考点位于车位内。
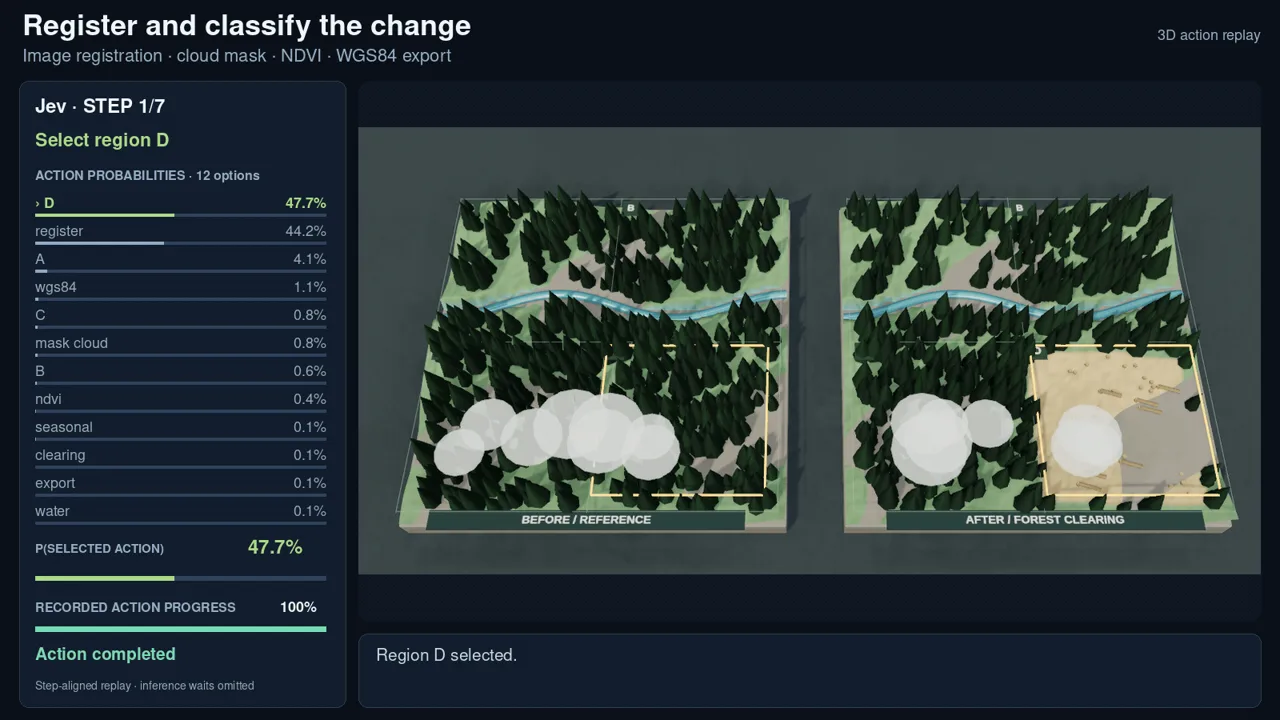 地理空间变化分析 配准存在偏移的影像,遮罩云层,测量植被变化后分类。以 GeoJSON 文件导出正确的区域与坐标参考信息。
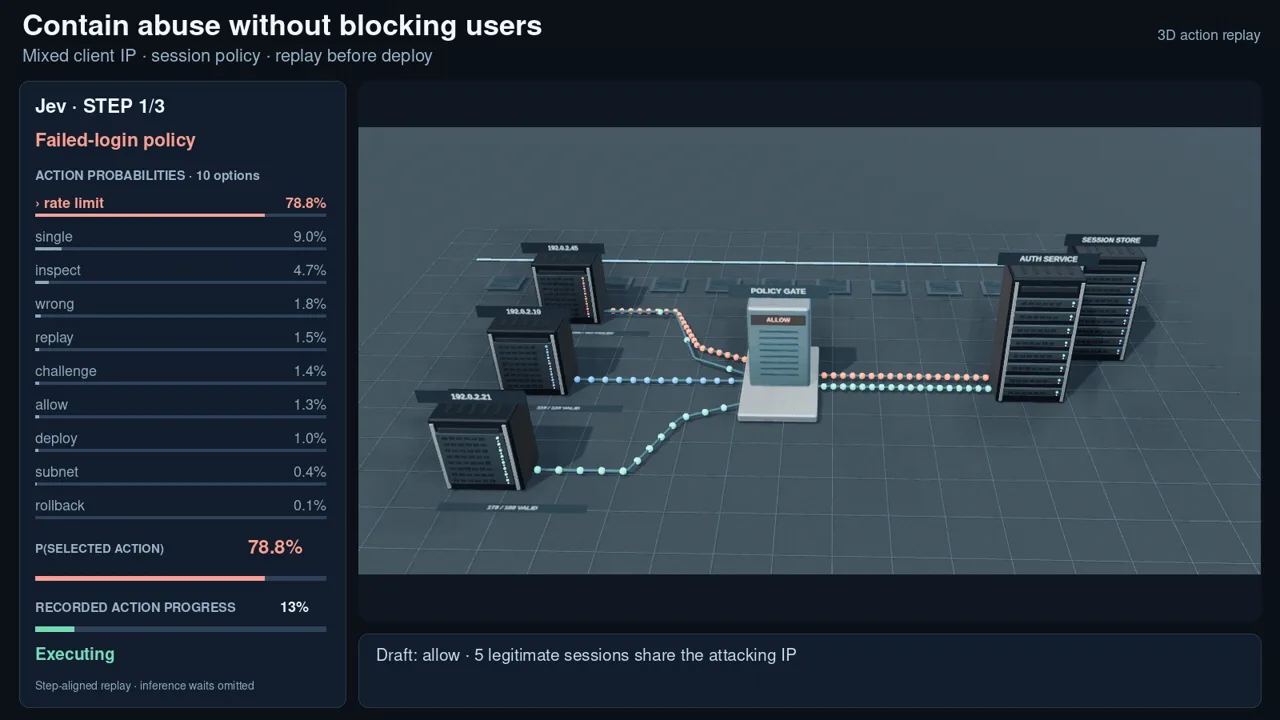 精准威胁处置 存在滥用行为的源 IP 同时承载五个合法会话。部署前比较会话策略并回放流量,保留浏览器和非浏览器合法客户端的访问。
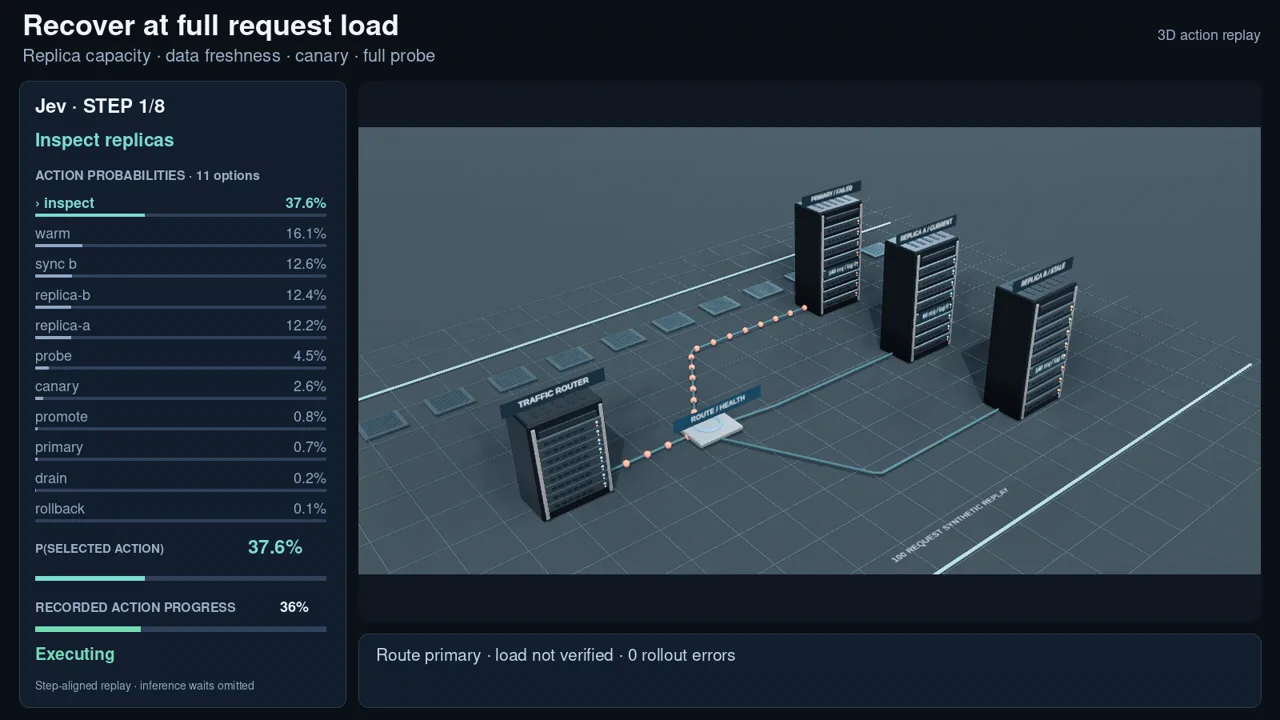 服务恢复 现有副本中,一个无法承受全部负载,另一个数据过期。准备副本,测试灰度流量,逐步切流,验证全量负载,并排空故障主节点,同时保持在发布错误预算内。
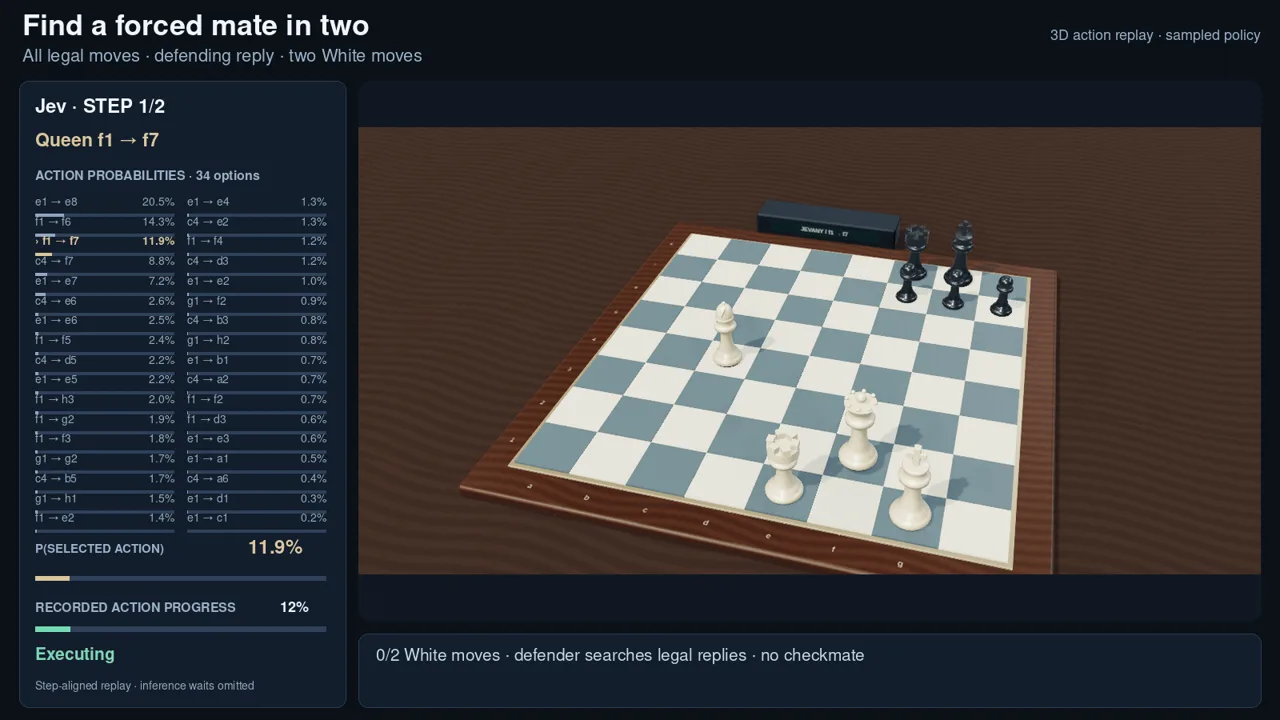 国际象棋战术 在九枚棋子的局面中找到两步必胜的将杀。所有合法走法均可选,且无将杀提示;防守搜索会尽可能选择能避免被将杀的合法应对。
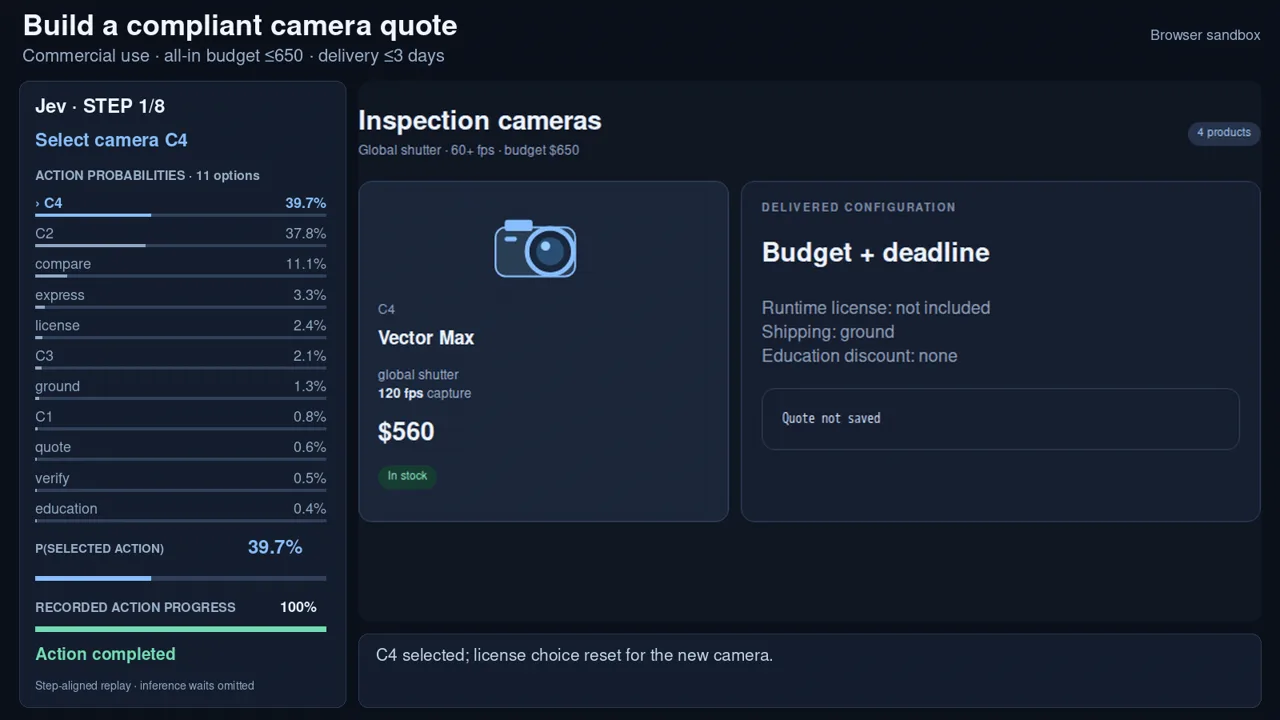 采购比选 在总预算 650 和三天交付期限内,比较硬件、商用许可、库存与运费。更换产品后,之前报价所依据的条件将失效。
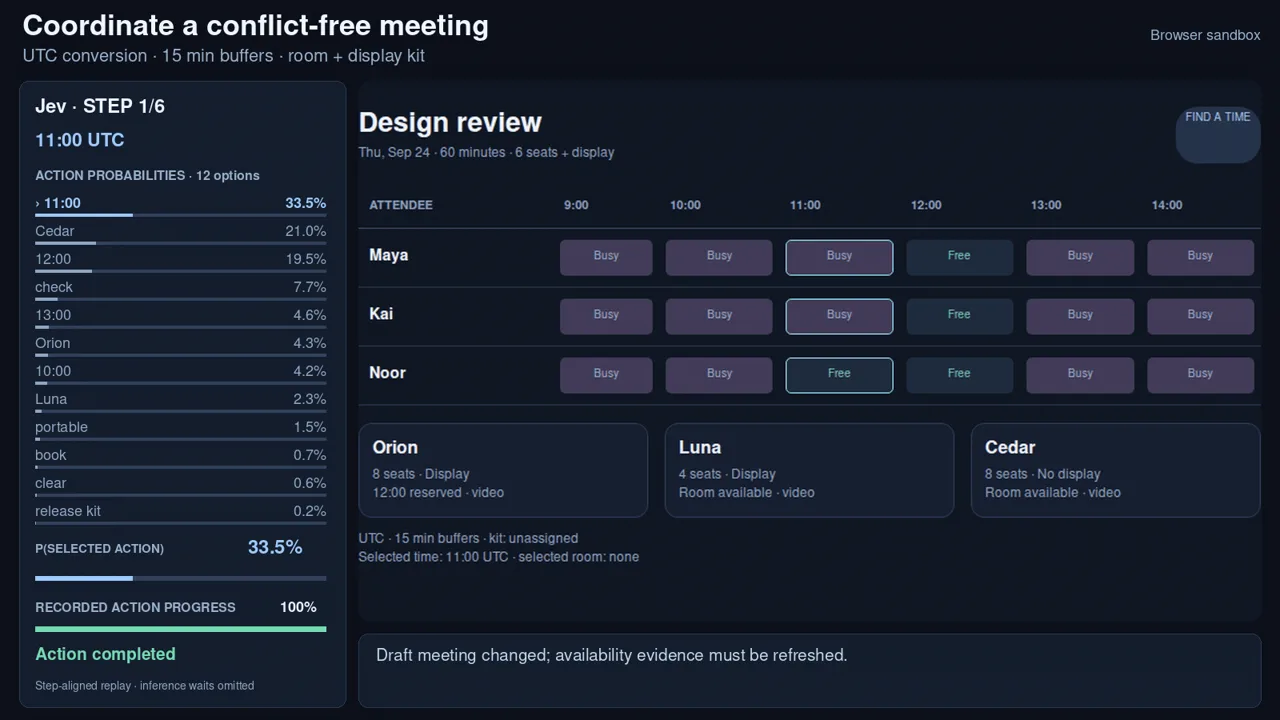 日程协调 换算参会者时区,预留 15 分钟缓冲。统筹会议室占用、容量和便携显示设备,每次修改草案后重新查询可用性。
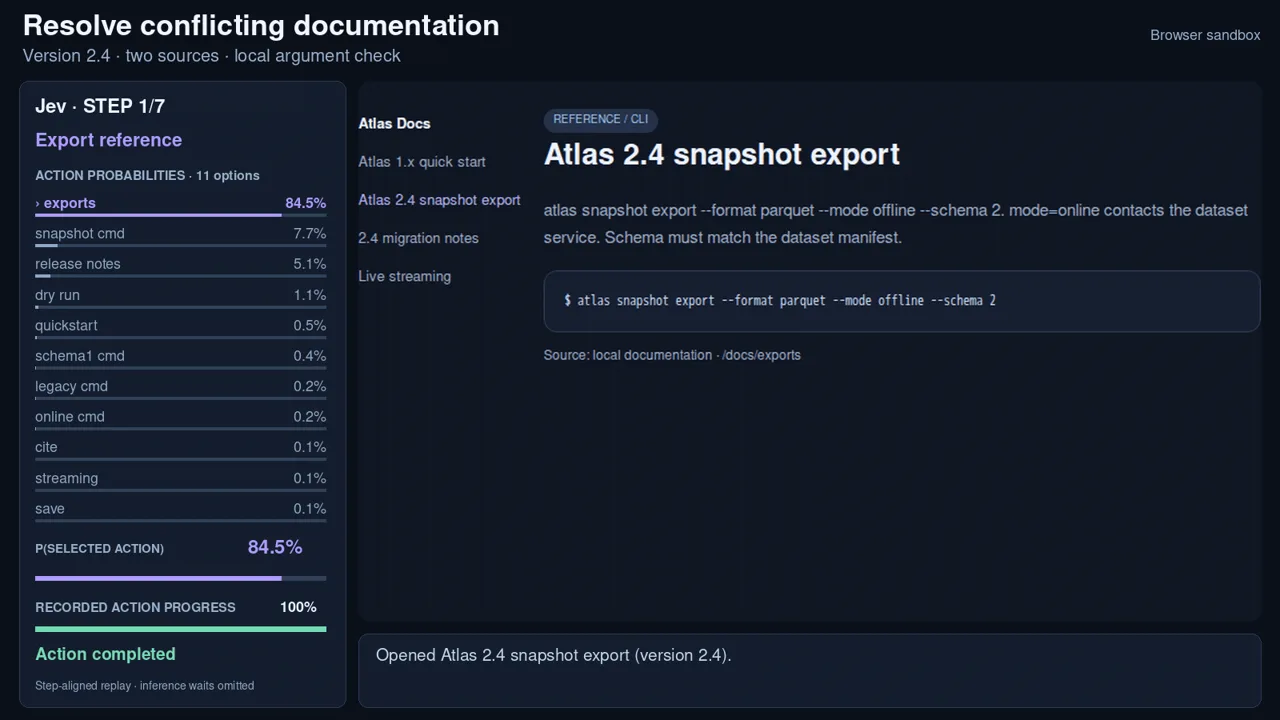 网页调研 厘清相互冲突的文档版本,同时引用当前参考文档和发布说明,保存依据前运行本地命令参数检查器。
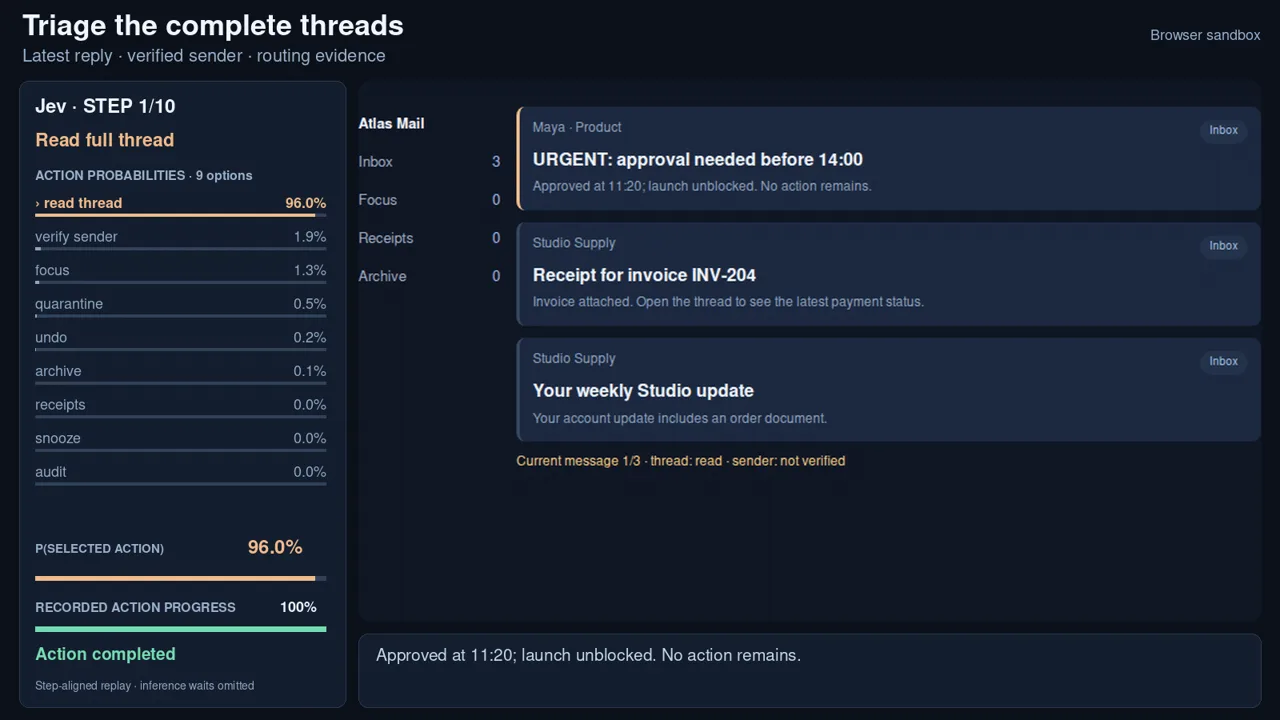 邮件分流 归档前阅读最新回复并核实发件人。标题紧急的问题可能已经解决,收据邮件也可能涉及付款失败和截止期限。
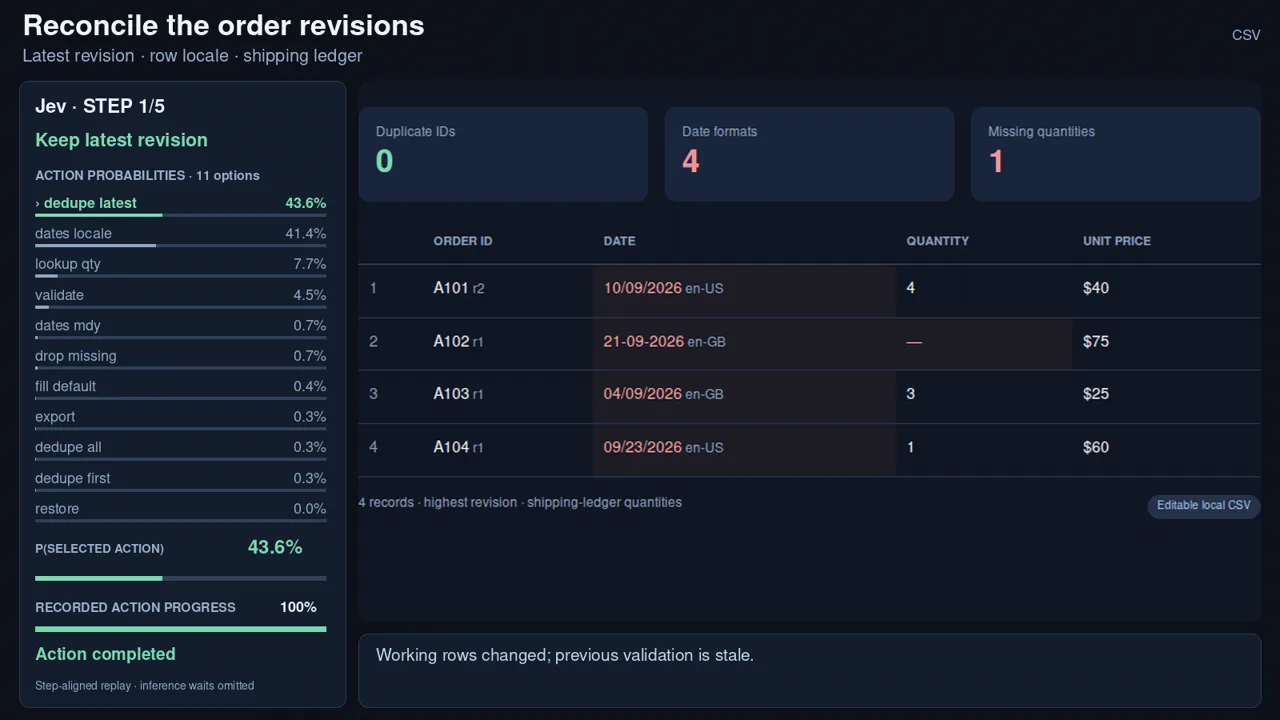 电子表格清理 保留订单的最新修订,按每行所属地区的格式解析数据,并结合发货台账补齐缺失数量。验证收入后导出清理完成的 CSV 文件。
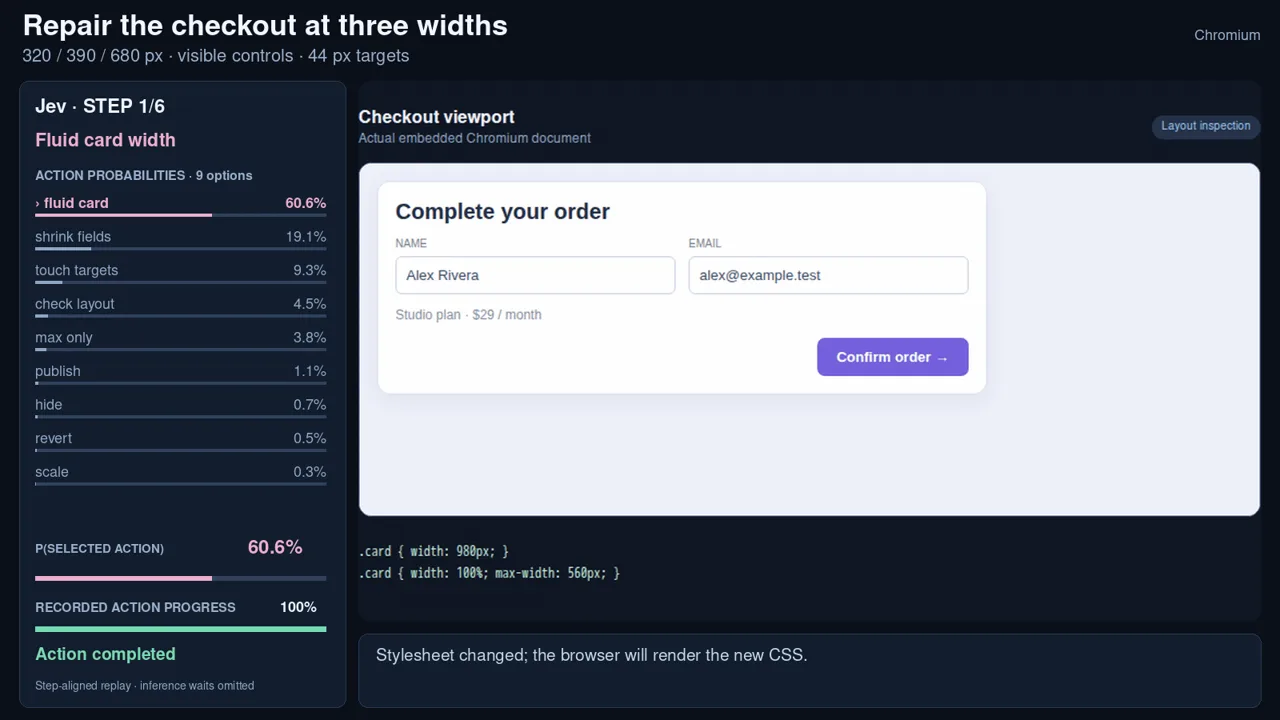 前端修复 分别修复卡片宽度、子元素收缩和触控目标尺寸。Chromium 在 320、390 和 680 px 宽度下检查可见性、溢出和 44 px 触控目标;旧测量结果不能作为发布依据。
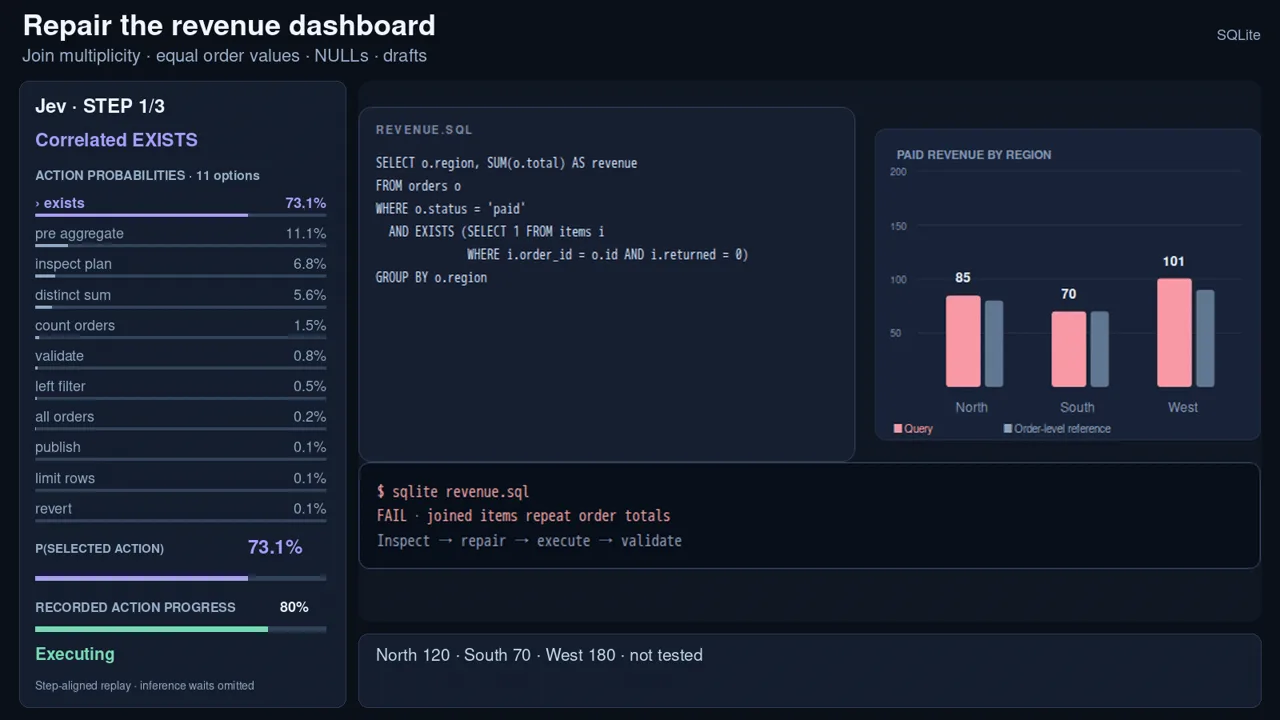 SQL 修复 在包含同额订单、NULL、草稿和一对多明细的真实 SQLite 数据上修复聚合。EXISTS 和预聚合均可行;SUM(DISTINCT) 会遗漏金额相同的有效订单。
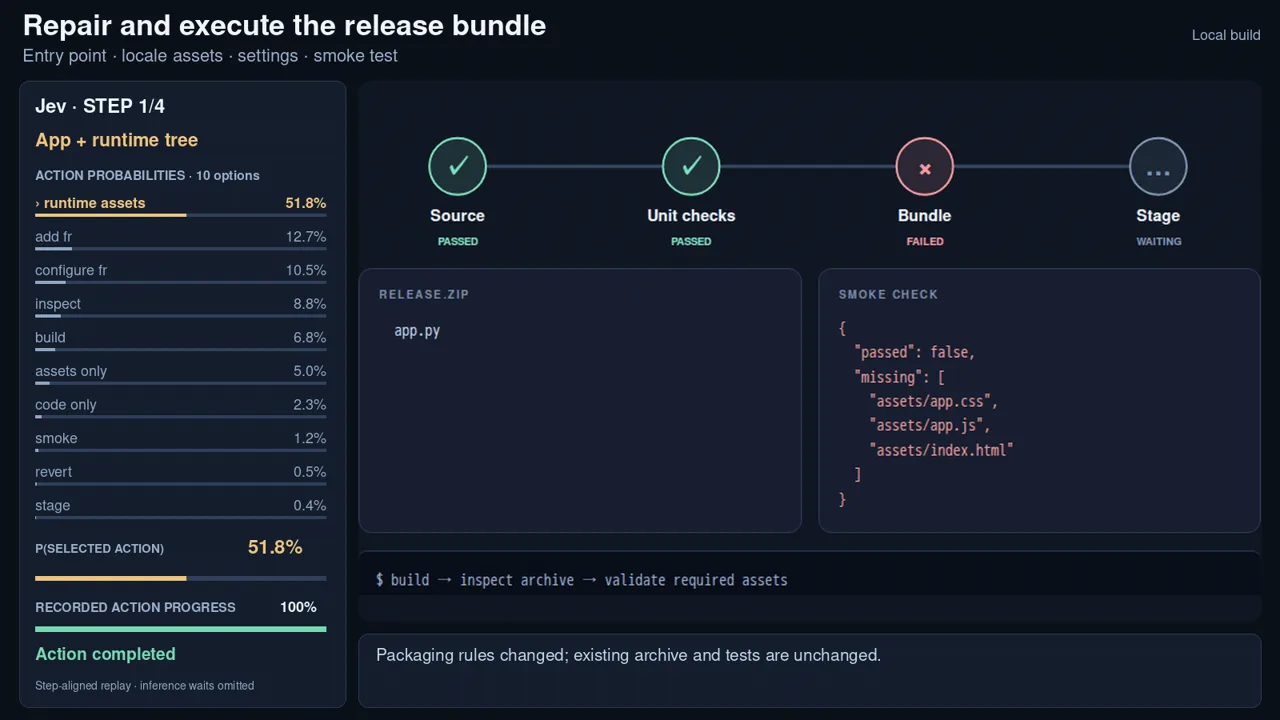 构建与发布修复 打包入口、配置和选定语言资源,然后执行产物冒烟测试。测试后若修改配置,需重新构建并测试,才能进入预发布阶段。
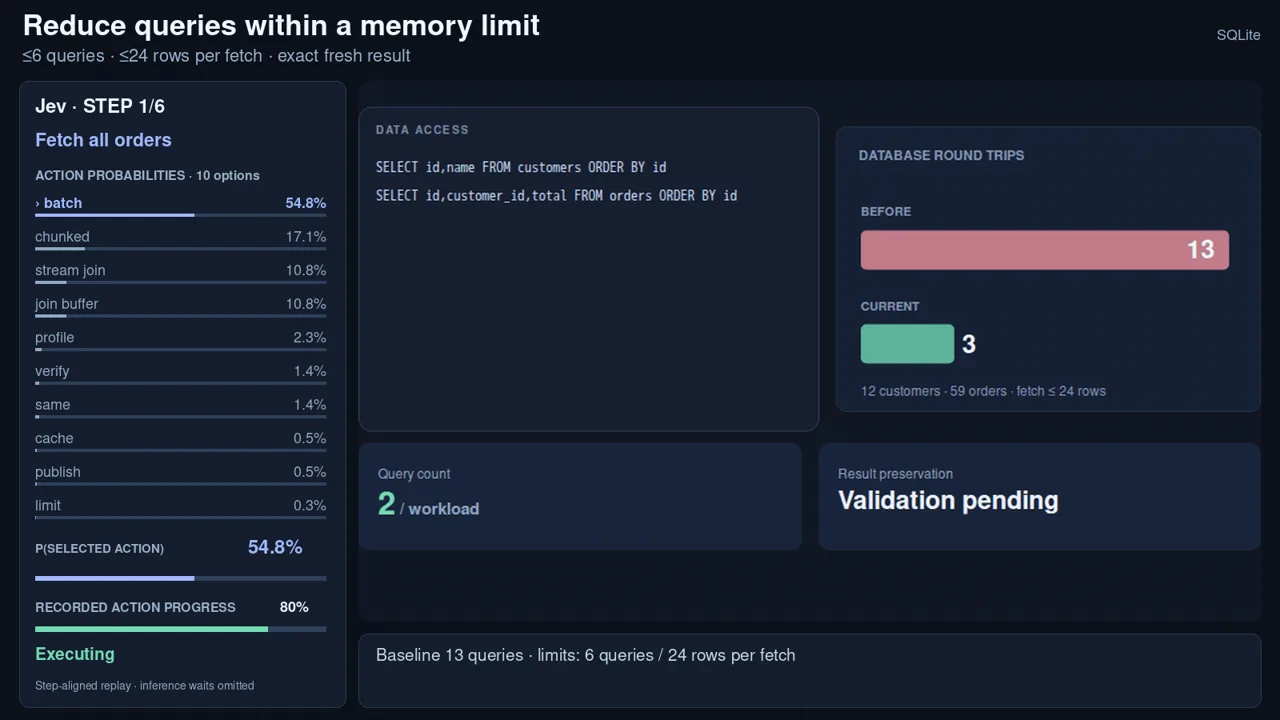 数据库性能优化 在最多六次查询、每次最多提取 24 行的限制内,保留最新且完整的 SQLite 结果。一次性读取大批数据会超出内存限制,过期缓存和截断结果无法通过正确性检查。支持分块读取与流式处理。
在 JevBench 和 Transfer 上比较五个已发布模型与 Kev、Jev、Laya 的表现。
231 道公开开发集题目 · 越高越好
JevAny-Qwen3.8-27B90.04% JevAny-Muse-Glimmer-30B87.45%
 Jev 1.13.086.58%
 Kev-27B85.28%JevAny-Qwen3.5-4B-Direct-Token80.95%JevAny-Qwen3.5-4B80.09%
 JevAny-Gemma-4B77.49%Kev-4B75.32%
 Laya58.01%
| 模型 | JevBench ↑ | Transfer ↑ | NLL ↓ | Brier ↓ | ECE ↓ | 简单 ↑ | 原始 ↑ | 困难 ↑ |
|---|---|---|---|---|---|---|---|---|
| JevAny-Qwen3.8-27B | 90.04% | 86.04% | 0.388 | 0.195 | 0.026 | 100.00% | 97.22% | 81.08% |
| JevAny-Muse-Glimmer-30B | 87.45% | 83.46% | 0.464 | 0.229 | 0.032 | 100.00% | 97.22% | 75.68% |
| Jev 1.13.0 | 86.58% | 85.37% | 0.644 | 0.212 | 0.033 | 100.00% | 98.61% | 72.97% |
| Kev-27B | 85.28% | 82.31% | 0.533 | 0.265 | 0.050 | 100.00% | 100.00% | 69.37% |
| JevAny-Qwen3.5-4B-Direct-Token | 80.95% | 78.20% | 0.564 | 0.291 | 0.029 | 100.00% | 98.61% | 61.26% |
| JevAny-Qwen3.5-4B | 80.09% | 78.68% | 0.587 | 0.297 | 0.035 | 100.00% | 95.83% | 61.26% |
| JevAny-Gemma-4B | 77.49% | 70.84% | 0.706 | 0.369 | 0.056 | 100.00% | 95.83% | 55.86% |
| Kev-4B | 75.32% | 74.19% | 0.858 | 0.380 | 0.125 | 100.00% | 94.44% | 52.25% |
| Laya | 58.01% | 52.29% | 1.264 | 0.615 | 0.127 | 95.83% | 70.83% | 33.33% |
JevBench 包含全部 231 道公开开发集题目。Transfer 包含 1,046 个经过清理、答案可确定的决策样本,也曾用于指导模型开发。这些结果用于诊断性比较。NLL、Brier 和 ECE 均在 Transfer 上测量。
发送当前状态和候选选项,JevAny 返回选择结果及其概率。应用可据此执行操作,或请求人工复核。
加载模型权重,通过 Python 或 HTTP 调用 API。
使用带标注的决策数据适配模型。RLCR 后续训练仍处于实验阶段。
from jevany import Choice, JevClient

jev = JevClient("http://127.0.0.1:8008")
result = jev.system_one(
    state={"ticket": "I was charged twice."},
    questions={
        "department": Choice(
            instructions="Which team?",
            criteria={
                "billing": "Payment problems",
                "shipping": "Delivery problems",
            },
        ),
    },
)从已发布的 SFT 模型开始,或用自己的决策数据训练 26 个受支持的基础模型之一。
默认推荐模型,在两项评测中均取得已发布模型的最高准确率。
模型卡片本地运行 →Pointer 读出方式
SimpleJev/JevAny-Qwen3.8-27B-LoRA基于 Muse Glimmer 的另一种选择。
模型卡片本地运行 →Pointer 读出方式
SimpleJev/JevAny-Muse-Glimmer-30B-LoRA在已发布的 4B 模型中,JevBench 准确率最高。
模型卡片本地运行 →Direct-token 读出方式
SimpleJev/JevAny-Qwen3.5-4B-Direct-Token-LoRA轻量模型,支持灵活的选项数量。
模型卡片本地运行 →Pointer 读出方式
SimpleJev/JevAny-Qwen3.5-4B-LoRA轻量 Gemma 模型。
模型卡片本地运行 →Pointer 读出方式
SimpleJev/JevAny-Gemma-4B-LoRA在上下文长度允许的范围内,Pointer 最多支持 4,096 个选项,Direct-token 最多支持 255 个选项。两者使用相同的 API。 读出方式指南 →
 Qwen9 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
Qwen/Qwen3.8-27B | 27B | 文本、图像、视频 |
Qwen/Qwen3.6-27B | 27B | 文本、图像、视频 |
Qwen/Qwen3.6-35B-A3B | 35B-A3B | 文本、图像、视频 |
Qwen/Qwen3.5-0.8B | 0.8B | 文本、图像、视频 |
Qwen/Qwen3.5-2B | 2B | 文本、图像、视频 |
Qwen/Qwen3.5-4B | 4B | 文本、图像、视频 |
Qwen/Qwen3.5-9B | 9B | 文本、图像、视频 |
Qwen/Qwen3.5-27B | 27B | 文本、图像、视频 |
Qwen/Qwen3.5-35B-A3B | 35B-A3B | 文本、图像、视频 |
 Gemma3 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
google/gemma-4-E4B-it | E4B | 文本、图像、视频 |
google/gemma-4-12B-it | 12B Unified | 文本、图像、视频 |
google/gemma-4-31B-it | 31B | 文本、图像、视频 |
 Muse1 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
meta-models/Muse-Glimmer-30B | 30B | 文本、图像、视频 |
 Mistral4 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
mistralai/Ministral-3-3B-Instruct-2512-BF16 | 3B | 文本、图像 |
mistralai/Ministral-3-8B-Instruct-2512-BF16 | 8B | 文本、图像 |
mistralai/Ministral-3-14B-Instruct-2512-BF16 | 14B | 文本、图像 |
mistralai/Devstral-Small-2-24B-Instruct-2512 | Small 24B | 文本、图像 |
 GLM2 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
zai-org/GLM-4.7-Flash | Flash 30B-A3B | 文本 |
zai-org/GLM-4.6V-Flash | Flash 9B | 文本、图像、视频 |
 Nemotron3 个模型
| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
nvidia/NVIDIA-Nemotron-3.5-Lightning-30B-A3B-BF16 | 30B-A3B | 文本 |
nvidia/NVIDIA-Nemotron-3-Nano-4B-BF16 | 4B | 文本 |
nvidia/NVIDIA-Nemotron-3-Nano-30B-A3B-BF16 | 30B-A3B | 文本 |
Llama4 个模型| 基础模型 ID | 规模 | 输入类型 |
|---|---|---|
meta-llama/Llama-3.2-1B-Instruct | 1B | 文本 |
meta-llama/Llama-3.2-3B-Instruct | 3B | 文本 |
meta-llama/Llama-3.2-11B-Vision-Instruct | 11B Vision | 文本、图像 |
meta-llama/Llama-3.1-8B-Instruct | 8B | 文本 |
LoRA 适配器需单独加载基础模型权重,并遵守基础模型的许可与访问条款。BF16 权重每个参数约占 2 字节,此外还需预留运行时内存。
git clone https://github.com/SimpleJev/JevAny.git
cd JevAny
python3.12 -m venv .venv
source .venv/bin/activate
python -m pip install -e '.[train,serve]'
jevany data init --out data/starter
OMP_NUM_THREADS=4 jevany train --config recipes/sft.toml \
  --device cpu --dtype fp32 --weights-dtype fp32 \
  --out runs/cpu-jev
OMP_NUM_THREADS=4 jevany serve --checkpoint runs/cpu-jev \
  --device cpu --dtype fp32 --port 8008
CPU · 建议至少 16 GB 内存。下载 Qwen 0.8B 基础模型,用内置工单数据训练一个小型适配器,然后启动模型。
source .venv/bin/activate
jevany demo --base-url http://127.0.0.1:8008 --text-only
打开 localhost:8090,点击 Test and connect(测试并连接),然后修改 Try your own decision(尝试自定义决策) 中的输入,再点击 Ask the model(询问模型).
快速上手提供中文版本,详细参考文档目前以英文为主。
一起建设面向 System 1 决策模型的开源基础设施。从一个小改进开始,也欢迎带来你在实际使用中的想法。
CI 检查和自动 AI code review 会为 PR 提供反馈,维护者负责审核与合并。小修复可以直接提交 PR,较大的改动建议先开 issue 讨论方案。
说明一个安装步骤、分享排错经验,或翻译一篇指南。
提供问题复现、修复 bug,或补上回归测试。
展示如何用 JevAny 选择工具、分流工单,或在游戏和机器人环境中选择动作。
适配模型、改进训练配置,或提交有可复现测量结果的推理加速方案。
贡献公开数据转换工具、补充评测用例,或分享模型决策失败的场景。